所有机器人
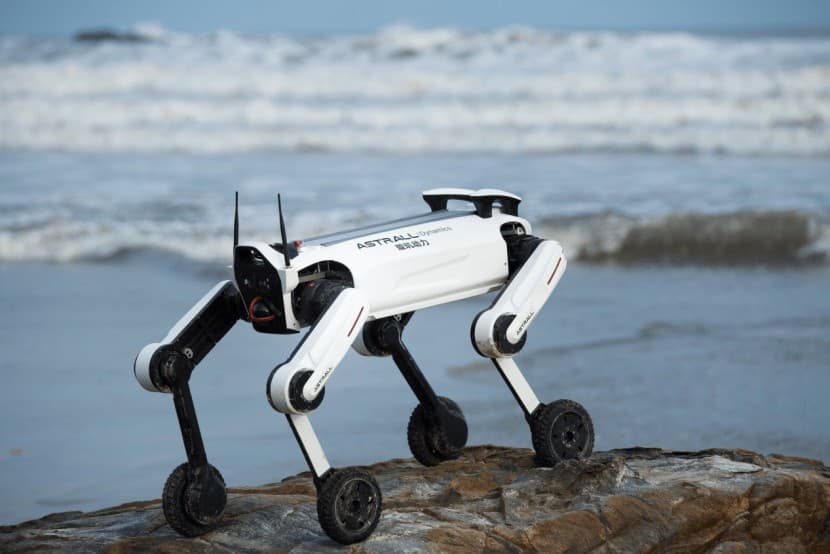
璇玑·屹励 T 01 轮足机器人站在海边岩石上
四足机器人

璇玑·屹励 T01

璇玑动力

提供 Daedalus-SDK 的轮足机器人,支持运动控制、姿态切换与状态订阅。

未公开

产品介绍

根据用户提供的 V1.0.6 开发手册整理:T 01 可通过 Daedalus-SDK 与本体运动控制模块通信,使用 UDP 提供运动控制、姿态切换和机器人状态获取接口。 深度与红外视频能力取决于设备配置。产品图片、价格及实时供货状态尚未核验。
SPECIFICATIONS

产品参数

对应版本 / 配置:未注明。未公开不代表不支持,请结合测试条件判断。

尚未录入已核实的产品参数。

外形与结构

长度
未公开
宽度
未公开
高度
未公开
重量
未公开
自由度
未公开
运动形态
未公开

运动性能

最高速度
未公开
持续负载
未公开
最大爬坡角度
未公开
越障高度
未公开

电池与续航

电池能量
未公开
续航时间
未公开
充电时间
未公开
可换电
未公开

感知与计算

相机
未公开
雷达
未公开
IMU
未公开
处理器
未公开
算力
未公开

开发能力

SDK 支持
未公开
ROS 支持 / 版本
未公开
开发语言
未公开
接口
未公开
开源范围 / 许可证
未公开

使用环境

防护等级
未公开
工作温度
未公开
适用环境
未公开
DEVELOPER RESOURCES

开发资源

SDK / 代码仓库

Daedalus-SDK

联系机构获取
适用型号 / 固件
璇玑·屹励 T 01
核验日期
2026年9月27日

依据下方 V1.0.6 手册第 12 页:请联系销售人员获取。手册未提供 GitHub 地址;手册版本不等同于 SDK 版本。

使用 / 开发手册

SDK 软件接口手册(Beta)

公开获取
版本
V1.0.6
适用型号 / 固件
璇玑·屹励 T 01
语言
中文
核验日期
2026年9月27日

来源:用户提供的厂商 PDF。封面日期为 2026-01-30,修订记录日期为 2026-01-29。覆盖 SDK 概述、通信与调试、硬件参数、软件接口及控制权说明。

SOURCES & REFERENCES

数据来源

暂无已登记的数据来源,请以机构官方资料为准。