< 所有机器人产品介绍
面向运动控制、感知与导航研究的四足机器人。
产品参数
对应版本 / 配置:宇树 AlienGo。未公开不代表不支持,请结合测试条件判断。
外形与结构
- 长度
- 650 mm站立
- 宽度
- 310 mm站立
- 高度
- 600 mm站立
- 重量
- 21.5 kg不含电池,误差 ±1 kg
- 自由度
- 12官网所列配置;实际性能随环境与配置变化。
- 运动形态
- 四足官网所列配置;实际性能随环境与配置变化。
运动性能
- 最高速度
- 未公开
- 持续负载
- 未公开
- 最大爬坡角度
- 未公开
- 越障高度
- 未公开
电池与续航
- 电池能量
- 未公开
- 续航时间
- 未公开
- 充电时间
- 未公开
- 可换电
- 未公开
感知与计算
- 相机
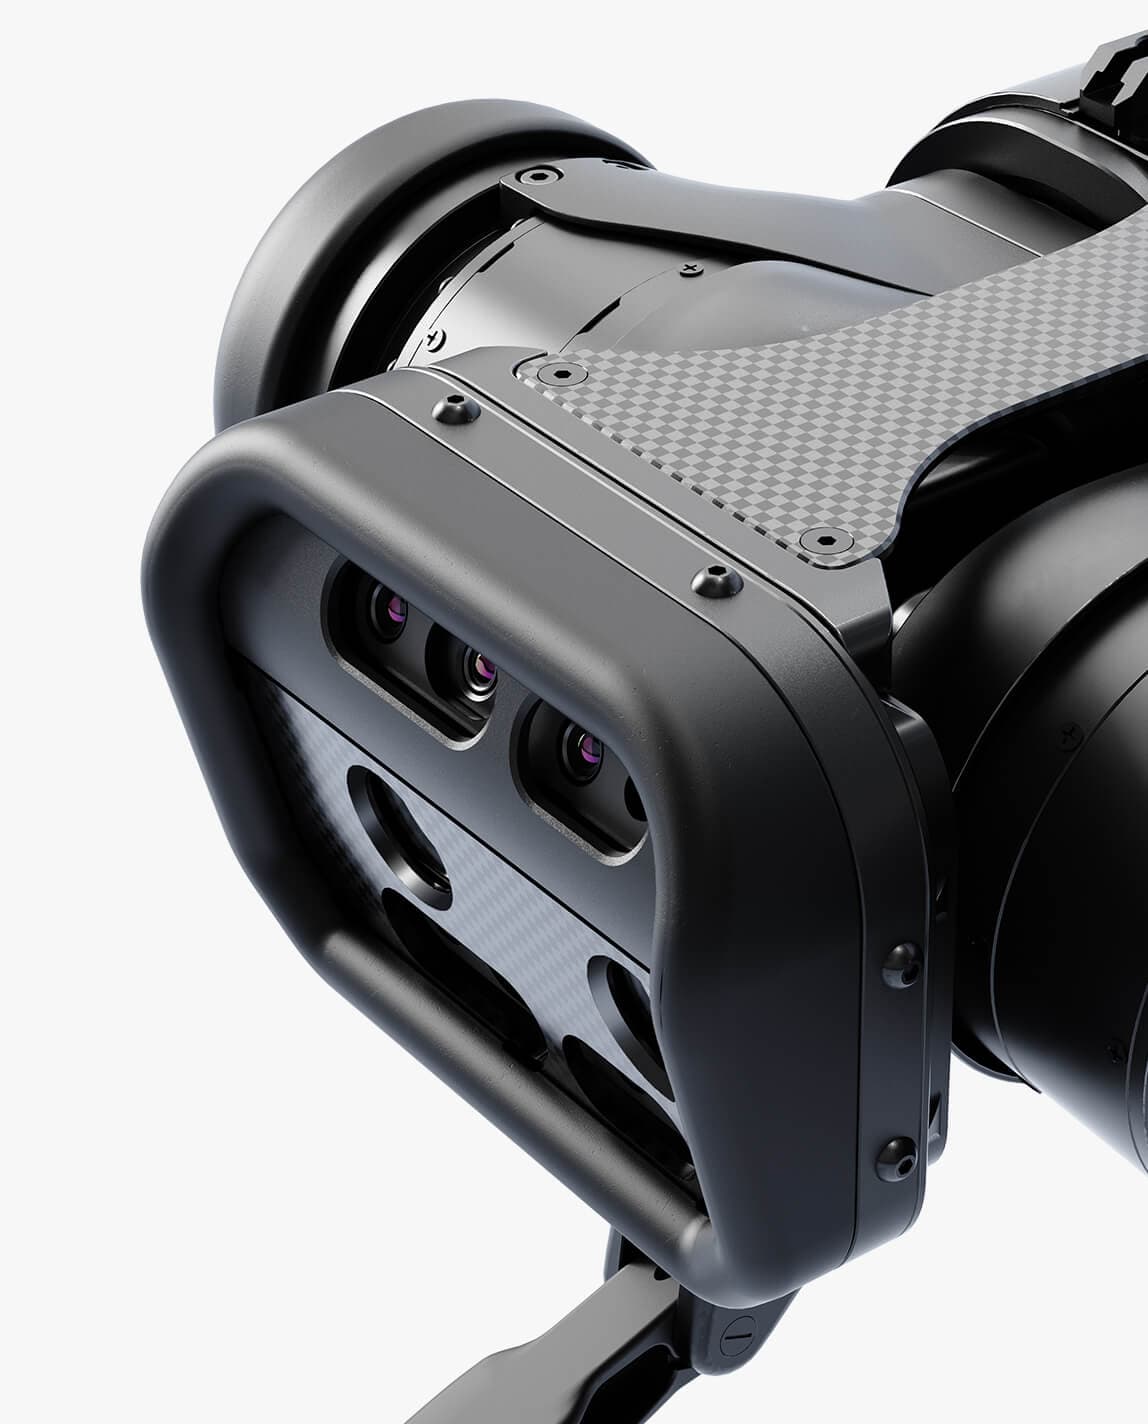
- 2 × 深度相机、1 × 视觉里程计相机官网所列配置;实际性能随环境与配置变化。
- 雷达
- 未公开
- IMU
- 未公开
- 处理器
- 未公开
- 算力
- 未公开
开发能力
- SDK 支持
- 未公开
- ROS 支持 / 版本
- ROS官网所列配置;实际性能随环境与配置变化。
- 开发语言
- C / C++官网所列配置;实际性能随环境与配置变化。
- 接口
- 未公开
- 开源范围 / 许可证
- 未公开
使用环境
- 防护等级
- 未公开
- 工作温度
- 未公开
- 适用环境
- 未公开
开发资源
尚未收录开发资源,不代表该产品不支持二次开发。
 RobotsBoard