 RobotsBoard
产品介绍
Neo1 是清卓动力(NeodraDynamics)的液电混驱超人形机器人,将液压力量与电机精度结合,突破机器人力量与精度限制。其大功率灵巧手具备500公斤抓握力、15个自由度(含5个主动自由度)与0.01mm指尖精度,可在核环境、深海及-50~250°C环境下作业;微型数字液压缸(1.6kg自重、10kN推力、50mm/s速度)实现微米级位置控制、高功率密度与毫秒级响应。机器人面向4D场景(危险、肮脏、枯燥、困难),覆盖核工业、海洋开发、应急救援、建筑工程与智能制造等领域。
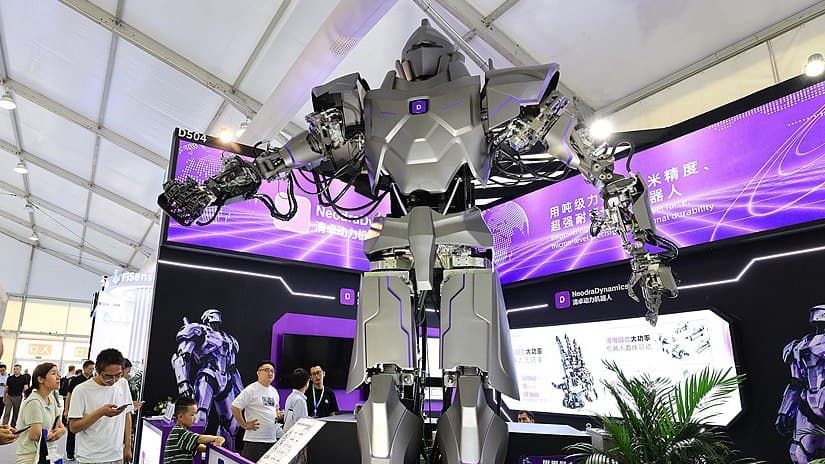
Neo1 是清卓动力(NeodraDynamics)的液电混驱超人形机器人,将液压力量与电机精度结合,突破机器人力量与精度限制。其大功率灵巧手具备500公斤抓握力、15个自由度(含5个主动自由度)与0.01mm指尖精度,可在核环境、深海及-50~250°C环境下作业;微型数字液压缸(1.6kg自重、10kN推力、50mm/s速度)实现微米级位置控制、高功率密度与毫秒级响应。机器人面向4D场景(危险、肮脏、枯燥、困难),覆盖核工业、海洋开发、应急救援、建筑工程与智能制造等领域。
对应版本 / 配置:未注明。未公开不代表不支持,请结合测试条件判断。
尚未录入已核实的产品参数。
尚未收录开发资源,不代表该产品不支持二次开发。
暂无已登记的数据来源,请以机构官方资料为准。