所有机器人
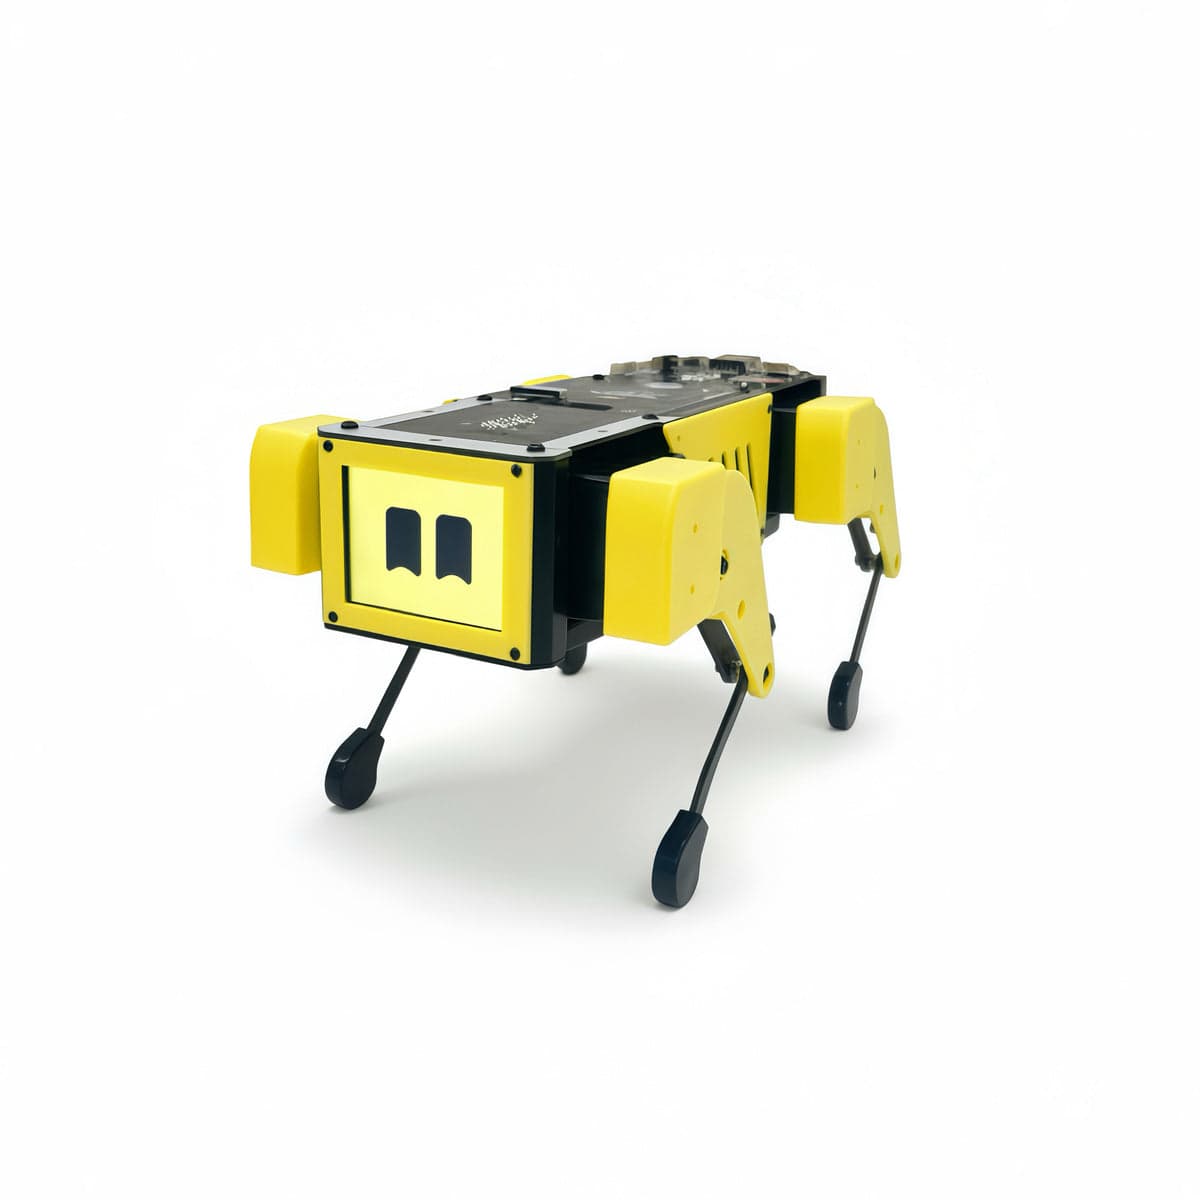
Mini Pupper 2,来源:厂商官方展示图
四足机器人

Mini Pupper 2

MangDang

采用 Raspberry Pi CM4 平台的第二代开源四足机器人套件。

可采购
访问官方产品页

产品介绍

Mini Pupper 2 面向机器人学习与应用开发,支持 ROS 2 相关实验。官方提供预组装、腿部预组装及升级套装,用户链接对应预组装配置。 官方注明手柄不随套装提供,建议使用 Wi-Fi Web Controller;相机和激光雷达需按需选配。第一代与第二代硬件支持包不同,不混用参数与安装配置。

SPECIFICATIONS

产品参数

对应版本 / 配置:未注明。未公开不代表不支持,请结合测试条件判断。

尚未录入已核实的产品参数。

外形与结构

长度
未公开
宽度
未公开
高度
未公开
重量
未公开
自由度
未公开
运动形态
未公开

运动性能

最高速度
未公开
持续负载
未公开
最大爬坡角度
未公开
越障高度
未公开

电池与续航

电池能量
未公开
续航时间
未公开
充电时间
未公开
可换电
未公开

感知与计算

相机
未公开
雷达
未公开
IMU
未公开
处理器
未公开
算力
未公开

开发能力

SDK 支持
未公开
ROS 支持 / 版本
未公开
开发语言
未公开
接口
未公开
开源范围 / 许可证
未公开

使用环境

防护等级
未公开
工作温度
未公开
适用环境
未公开
DEVELOPER RESOURCES

开发资源

SDK / 代码仓库

Mini Pupper 官方软件入口

公开获取
适用型号 / 固件
Mini Pupper 2
核验日期
2026年9月27日

从软件入口选择 mini_pupper_2_bsp 等第二代适配组件。

在线文档

Mini Pupper 官方使用手册

公开获取
适用型号 / 固件
Mini Pupper / Mini Pupper 2
核验日期
2026年9月27日

共用手册,按第二代硬件与软件章节操作。

SOURCES & REFERENCES

数据来源