 RobotsBoard
产品介绍
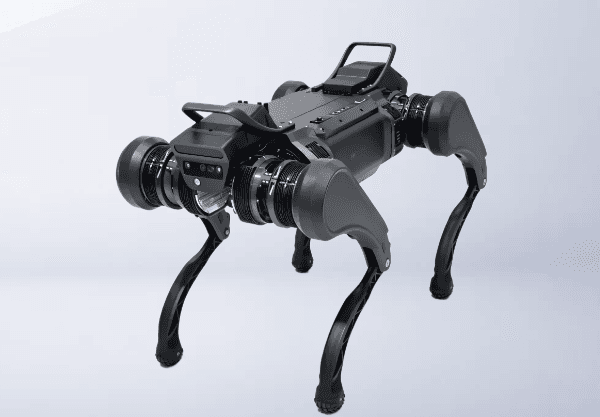
P30 面向行业巡检、复杂环境移动及系统集成,官网列出 P30F 四足与 P30W 轮足两种配置,并提供上装与开发接口。 本条目是 P30 产品线概览,图片为四足形态。两种配置的重量、负载、速度和续航不同;单双电池续航不能混用,官方测试数据也不等同于现场工况。
P30 面向行业巡检、复杂环境移动及系统集成,官网列出 P30F 四足与 P30W 轮足两种配置,并提供上装与开发接口。 本条目是 P30 产品线概览,图片为四足形态。两种配置的重量、负载、速度和续航不同;单双电池续航不能混用,官方测试数据也不等同于现场工况。
对应版本 / 配置:未注明。未公开不代表不支持,请结合测试条件判断。
尚未录入已核实的产品参数。
官网 SDK 下载入口指向该官方组织;核验时仓库主要为 README 与许可证,未确认有完整 SDK 源码或发布包。安装请参阅开发文档或联系厂商。
包含 Runtime、C++ / Python SDK 安装与 API 文档;开发机与目标机架构和版本需匹配。